既存ドローンへのセンサー・レーダー搭載改修|障害物検知から自動停止・回避まで
機体はもう出来ている。あとはレーダーやLiDARを載せて、障害物を検知して止まり、できれば避けたい。「載せる」「つなぐ」「制御に組み込む」「飛ばして確かめる」の4段階を、既存機体をベースに請負でお受けします。技適取得済みの部品を選び、認証を取り直さずに進める設計を基本にしています。
既存機体への搭載改修でできること
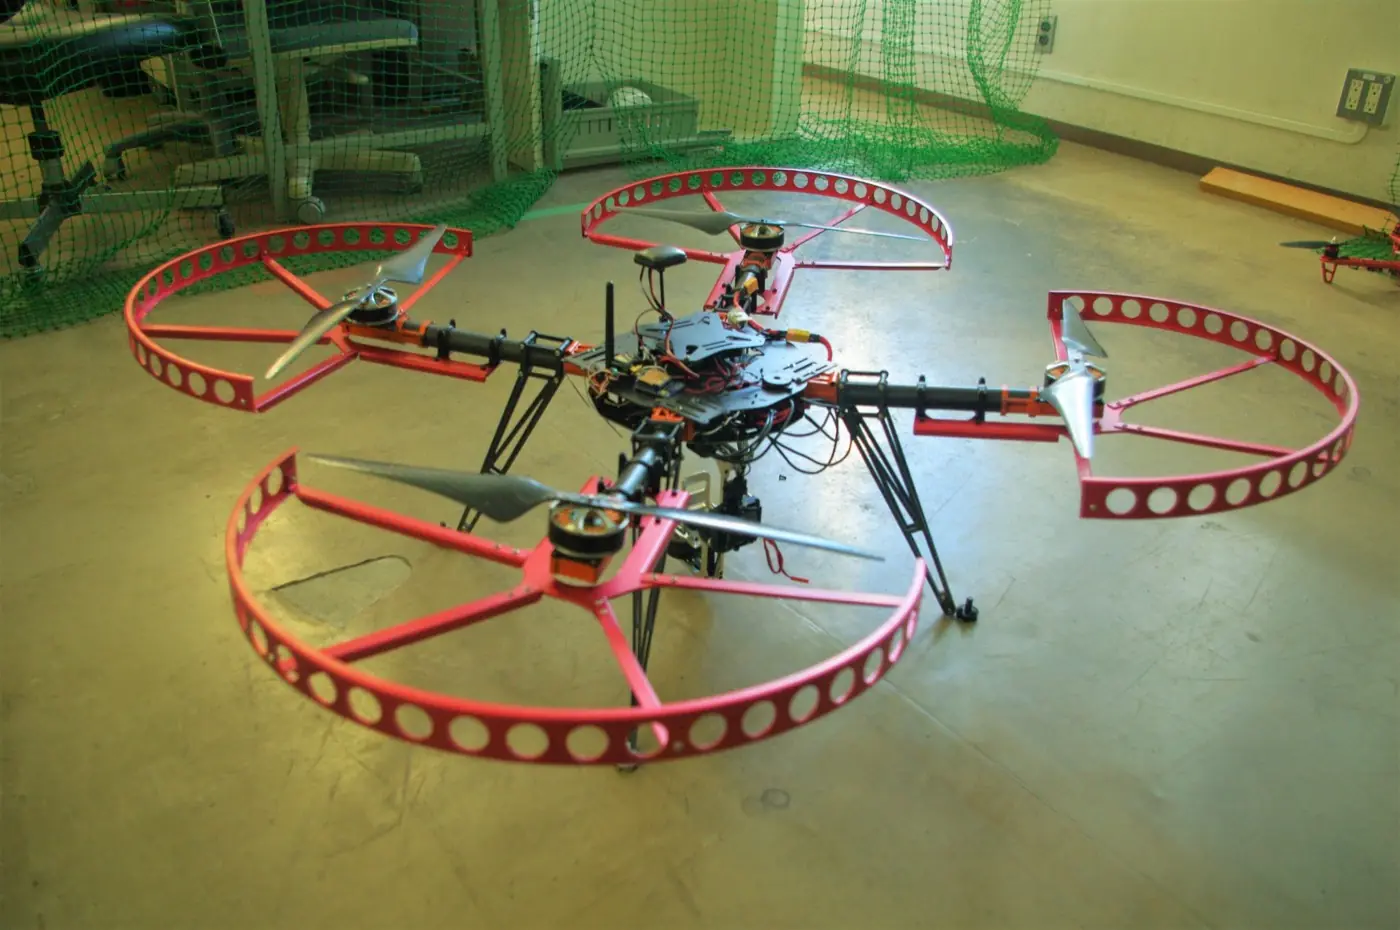
新規に機体を起こすのではなく、お持ちの機体にセンサーを追加して機能を足す開発です。農業用の散布機、点検用の市販機、自社開発の産業機いずれにも対応します。
- 搭載設計:ブラケット、防振、防水、電波経路の確保。センサーの視野と機体の構造物が干渉しない位置決め
- 電源・通信の接続:CAN/シリアル/Ethernet、電圧変換、電流監視、既存の操縦・伝送無線との干渉確認
- フライトコントローラへの統合:センサー値の取り込み、減速・停止・ホバリング保持・迂回の制御実装
- 誤検知対策:地面、作物、水面、散布ミストの影響を実機で評価し閾値とフィルタを決める
- 地上試験と段階的な飛行試験:判定基準の策定、試験成績書、部品表、配線図、パラメータ一覧の納品
対象になるセンサーは、24GHz帯や60GHz帯の測距レーダー・ミリ波レーダー、2D/3D LiDAR、深度カメラ、ToFセンサー、超音波、RTK-GNSSモジュールなどです。
「検知して止まる」と「避けて飛び続ける」は、別の仕事です
ご相談で最も多い行き違いがここです。単一ビームの電波距離計(レーダー高度計)は、ビームの中にある対象物までの距離を1点だけ出します。前方に向ければ「何かが何メートル先にある」ことは分かりますが、固定したままでは、それが左右どちらにあるのかは分かりません。
- 前方の障害物を検知して減速・停止・ホバリング保持する → 1台の固定搭載で成立します
- 障害物を避けて迂回し、飛行を継続する → 固定搭載のままでは成立しません。回避方向を決める情報が無いためです
逆に言えば、ビームを振って方向を取れるようにすれば、同じセンサーで回避まで到達できます。方法は次の4つです。
(A)機体のヨー回転で走査する
障害物を検知したらその場で停止し、機体を左右に振ってビームを走査し、空いている方向へ移動を再開します。農薬散布のような直線往復の運用と相性が良く、技適の前提にも触れません。ただし停止と旋回を挟むぶん作業効率が落ちるため、どこで止め、どれだけ振り、どちらへ抜けるかの判断を、実機の検知データから作り込む必要があります。
(B)センサーを小型サーボで首振りさせる
±45〜60度程度を連続走査し、飛行しながら方向を取ります。アンテナ面に手を入れないので技適は維持されます。走査角と機体姿勢から障害物の方位を復元する処理と、首振り機構そのものの耐振動・防水設計が必要になります。指向角が20度程度のセンサーなら、走査しても方向分解能は20度程度が上限で、「左か右か」の判断には十分ですが、細い電線の位置を特定する用途には向きません。
(C)複数台を向きを変えて固定する
可動部が無く信頼性は最も高くなりますが、質量・配線・消費電流が台数分増えます。
(D)方向が出るミリ波レーダーやLiDARを使う
複数の対象物を座標で出せるセンサーなら方向が直接得られます。ただしカメラやLiDARは薬液ミスト・粉塵・雨天で性能が落ちるため、悪天候耐性を理由にレーダーを選んだ案件では本末転倒になり得ます。
フライトコントローラの機種で、作業の中身が変わります
- ArduPilot系/PX4系:主要な市販レーダー・LiDARには公式ドライバがありますが、読めるのは距離までです。たとえば電波距離計の公式ドライバは、センサーが返す複数の物標のうち1点しか使わず、近接センサとして渡す方位も45度単位に丸められます。その値で機体を安全に止め、方位を作って避けるところは、別途の実装と試験が必要です
- 中国製の農業用フライトコントローラ:外部センサーの入力仕様が公開されていないことが多く、センサーの出力をFCが受け取れる形に変換する連携ユニットから作ります。FCの型式ごとに作り込みが必要です
- DJI製:内部に手を入れられないため、外部に小型コンピュータを追加し、そこからセンサーを読んで機体へ制御介入する構成になります。作業範囲が広がります
- 独自開発:ファームウェアへの実装が必要です。ソースコードと通信仕様をご提供いただければ対応可能です
機種・センサー・求める動作(止まるまでか、避けて飛び続けるまでか)で、工数は大きく変わります。お打ち合わせで構成を伺ったうえで、お見積りを個別にお出しします。
技適と航空法について
技適:技術基準適合証明・工事設計認証を取得済みの無線機器をそのまま搭載する分には、新たな取得は不要です。ただし認証は「その構成のまま使うこと」が前提です。アンテナ面を金属や導電性の筐体で覆う、レドームを別部材に置き換えるといった改造を行うと前提が崩れます。搭載設計では電波経路に手を入れない方針で進め、機体の操縦・伝送用無線との相互干渉は実機で確認します。
航空法:最大離陸重量25kg以上の機体で既に許可・承認や機体認証をお持ちの場合、センサー追加が「改造」に該当して変更手続きが必要になる可能性があります。散布作業が絡む場合は物件投下の承認も同様です。現在の取得状況を確認したうえで、必要なら手続きも含めて支援します。
進め方と費用の考え方
| 範囲 | 期間の目安 |
|---|---|
| 第1段階:搭載設計・接続・動作確認(対地高度計測としての飛行試験まで) | 1.5〜2.5か月 |
| 第2段階:前方監視による減速・停止・ホバリング保持、走査による迂回判断、誤検知対策、試験成績書 | 1.5〜2.5か月 |
| 第1段階と第2段階を通して実施(立ち上げ1回・機体お預かり1回・試験を通しで設計) | ご発注から2.5か月 |
| 第3段階:量産機への搭載(量産用ユニット設計・出荷検査仕様・検査治具) | 第2段階の実機結果を踏まえて決定 |
費用は、フライトコントローラの系統、センサーの方式と台数、止まるまでか避けるまでか、量産機への搭載まで見据えるかで大きく変わります。既存機体へのセンサー統合から飛行試験までを通す開発は、国内では一千万円規模のご予算で進むことも珍しくない領域です。お見積りは、お打ち合わせで構成を伺ったうえで個別にお出しします。
補助金・奨励金を活用する場合の進め方もご相談いただけます。
ご相談の前に整理しておいていただきたいこと
- フライトコントローラの機種(ArduPilot系/PX4/DJI/中国製の農業用FC/独自)
- 載せたいセンサーの型番、または「検知したい対象と距離」(電線、支柱、樹木、人など)
- 「止まる」で足りるのか、「避けて飛び続ける」まで求めるのか
- 機体の諸元:最大離陸重量、空きペイロード、電源電圧・容量、既存の搭載センサー、機体寸法
- 飛行試験の場所と、現在お持ちの許可・承認・機体認証の状況
- 完成の定義:社内での確認試験か、第三者立会いや成績書の取得まで含むのか
すべてお決まりでなくとも構いません。分かる範囲でお聞かせいただければ、こちらから選択肢を提案します。
お持ちの機体とセンサーの型番でご相談ください
機種と目的をうかがえば、初回の返信で「止まる」までの構成と費用、「避ける」までの選択肢をお示しします。資料や機体写真がある場合は contact@revot.jp へ直接お送りいただいても構いません。