オリジナルドローン開発 98万円〜
株式会社revot(筑波大学発ベンチャー)は、GPSが届かない屋内・地下・橋梁下を自律飛行する非GNSSドローンを自社で組み上げて研究開発し、茨城県DXイノベーション推進事業で農産物収量予測ドローン+AIを納品した開発会社です。機体設計、DJI SDKアプリ、LiDAR点群処理、既存機体へのセンサー搭載改修まで一社で対応します。
GPSが届かない屋内・地下・トンネル・橋梁下でも飛ばせます。
機体そのものを自社で組み上げられることが、設計の自由度になります。
株式会社revotは筑波大学発ベンチャーとして、GNSS(GPS)に依存しないLiDARドローン、DJI SDKを活用したカスタム開発(M300RTK・Mavic)、農薬散布用大型ドローン、完全オリジナル設計のドローンなど、幅広いドローンの研究開発・製造を行っています。機体設計から制御ソフトウェア、センサー統合まで一貫して対応できる技術力が強みです。
GPSが使えない屋内・トンネル・地下空間でも自律飛行と3Dスキャンを実現する、独自開発の次世代ドローン。
DJI Matrice 300 RTK、Mavicシリーズ向けのSDKカスタム開発。自動飛行ミッション、データ取得、制御系の拡張に対応。
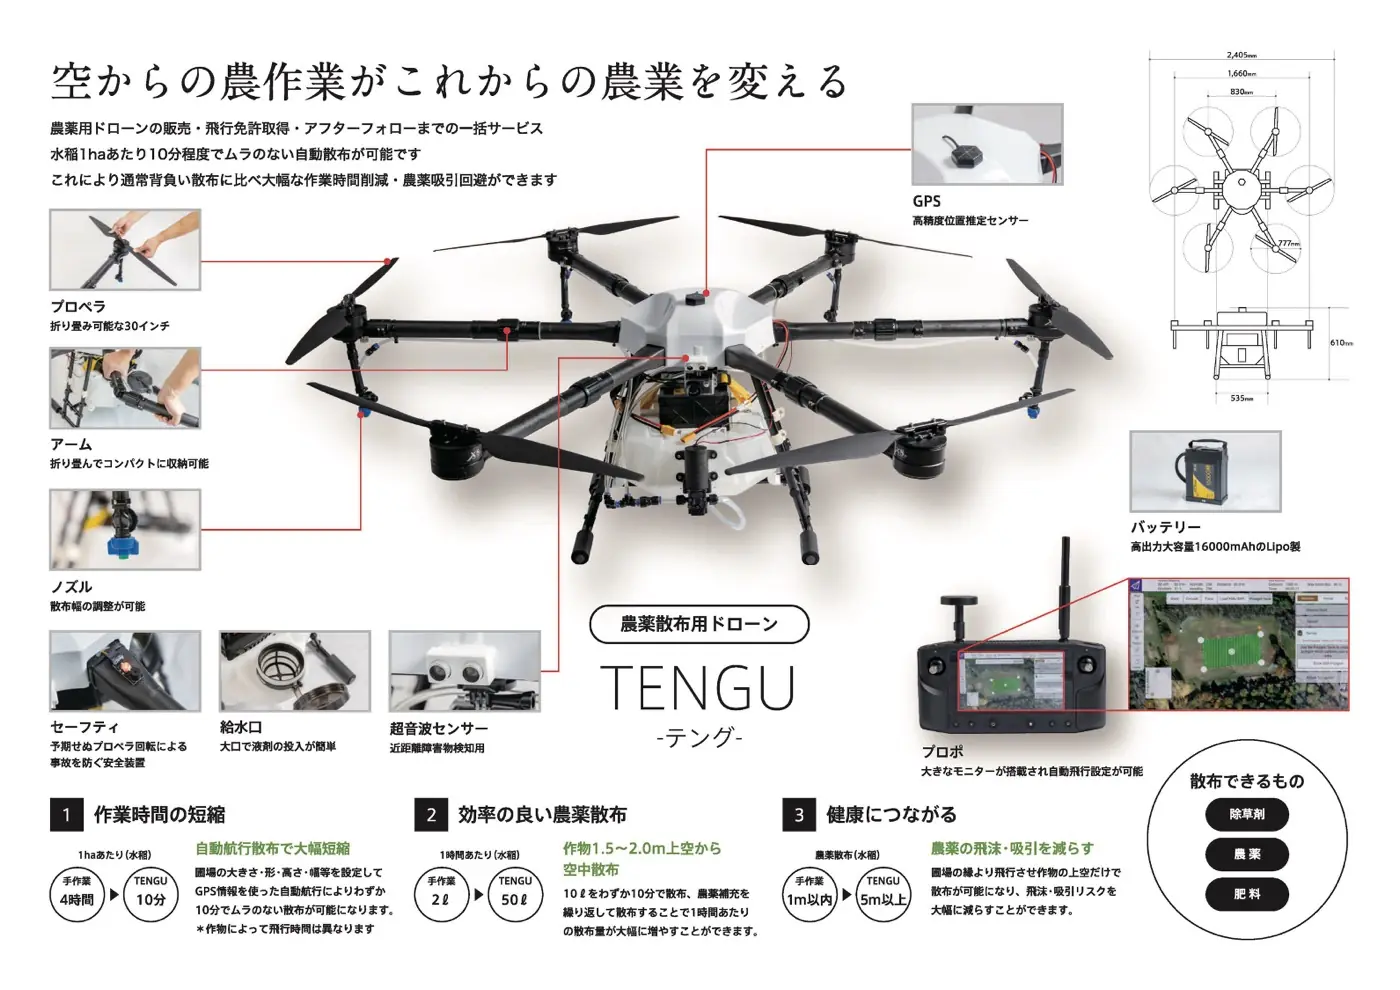
農業向け大型散布ドローンの開発。高積載量と精密散布を両立する機体設計と制御システム。
用途に合わせた完全オリジナルドローンの設計・製造。フレーム設計、モーター選定、制御システム開発まで対応。
これまで多数のドローン関連プロジェクトを手がけてきました。NDA(秘密保持契約)の関係上、公開できない案件が多数ございますが、大手企業・研究機関・自治体との共同開発を含む幅広い実績があります。
建設・インフラ点検、農業、測量、防災、研究開発など、多様な業界のお客様にドローンソリューションを提供してきました。守秘義務によりお伝えできないプロジェクトも多数ございます。
ドローン開発プロジェクトにおける補助金・助成金の活用をサポートします。申請に使う技術要件の整理から開発計画の策定まで担当します。申請書の作成と提出は申請する会社が行い、必要な場合は行政書士などの専門家と進めます。アイデア段階からご相談ください。
用途に応じた多様なドローン機体を設計・開発しています。
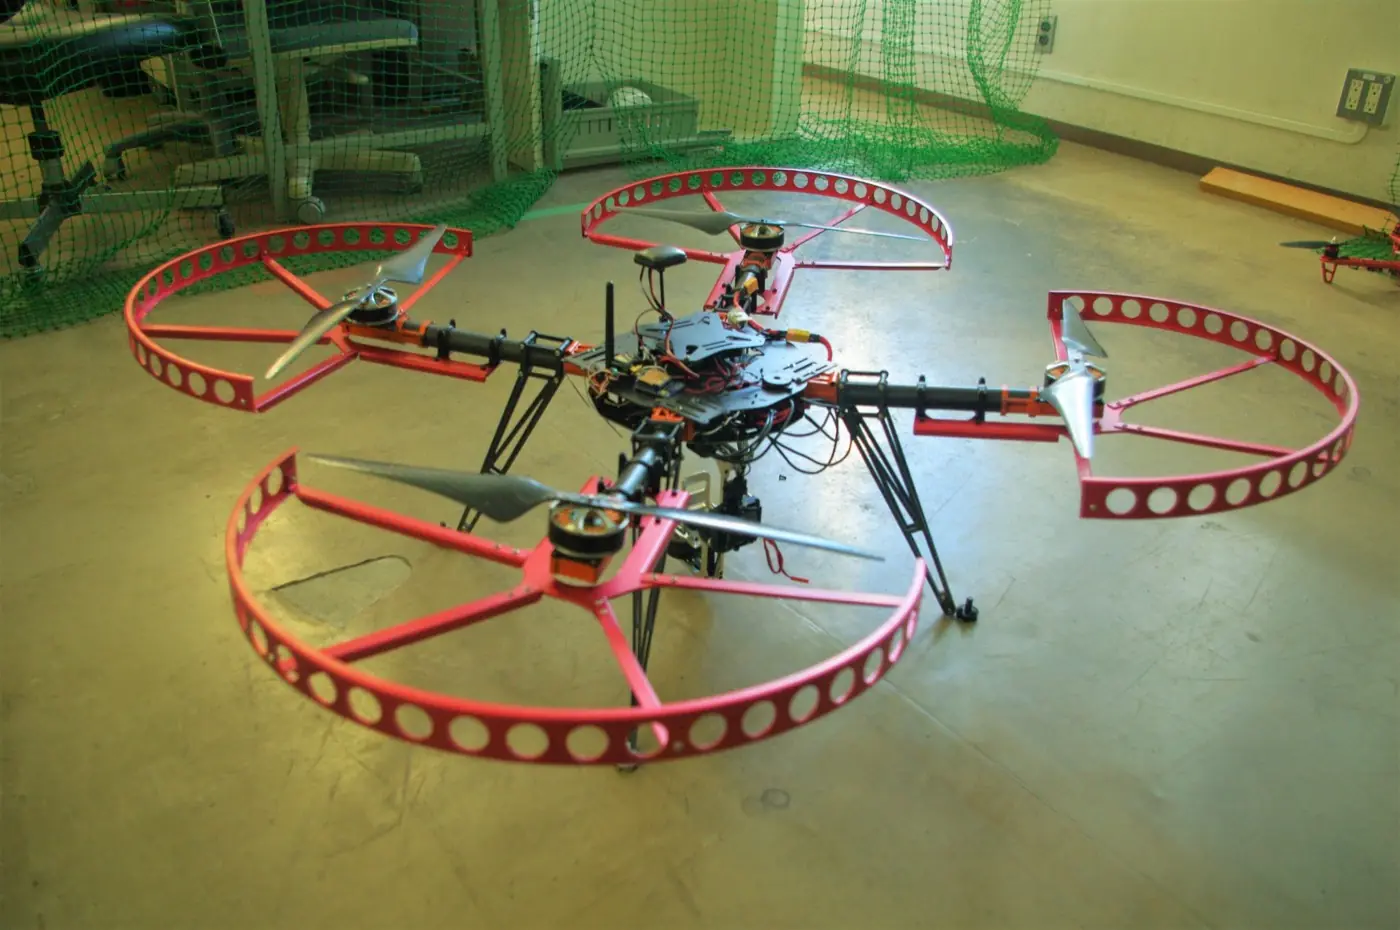
写真は自社で組み上げた研究用の機体です。
重量物搬送・農薬散布に対応する大型機体。高い積載能力と安定した飛行性能を実現する独自フレーム設計。大容量タンク搭載による広範囲の農薬散布や、重量物資の運搬ミッションに対応します。
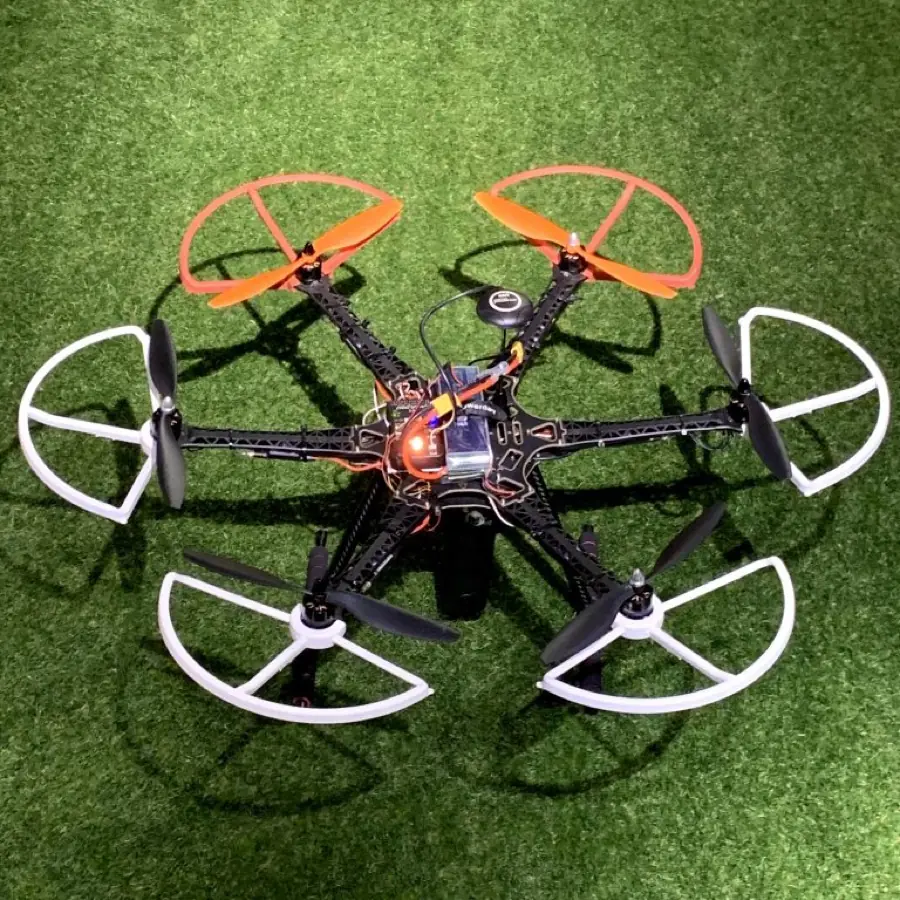
点検・測量・LiDARスキャン用途の中型機体。高精度センサーとの統合設計により、インフラ点検、地形測量、3D点群データ取得など多彩なミッションに対応。機動性と搭載能力を高次元で両立しています。
GPS不要で自律飛行と3Dスキャンを同時に実現。屋内・トンネル・地下空間など、GNSS信号が届かない環境での運用を可能にした次世代ドローンです。
| 項目 | 仕様 |
|---|---|
| 計測距離(Measuring Range) | 0.5m - 40m |
| 飛行時間(Flight Time) | 10 min |
| プロペラ(Propeller) | 5 inch |
| 3Dスキャン(3D Scanning) | 搭載(Equipped) |
| GNSS依存(GNSS Dependency) | なし(None) |
DJI製ドローンのSDKを活用したカスタムアプリケーション・制御システムの開発を行っています。
DJI Matrice 300 RTKのMobile SDKおよびPayload SDKを活用した、自動飛行ミッション制御、カスタムペイロード連携、リアルタイムデータ処理システムの開発。産業用途に最適化された高度な飛行制御を実現します。
DJI Mavicシリーズ向けのSDKカスタム開発。点検・測量用途のカスタムアプリケーション、自動飛行経路設定、撮影データの自動処理・連携システムなどを開発しています。
お客様の業務要件に合わせた飛行ミッションの設計・実装。ウェイポイント飛行、対象物追跡、センサーデータ取得の自動化など、SDKの機能を最大限に活用したソリューションを提供します。
スマート農業を推進する農薬散布ドローンの開発。精密散布技術と大容量搭載で農作業の効率化を実現します。
高精度なノズル制御と飛行経路の最適化により、均一な散布を実現。農薬使用量の削減と作業効率の大幅な向上を両立します。
大容量タンクを搭載可能な独自フレーム設計。高い積載能力と飛行安定性を両立し、広範囲の農地を効率的にカバーします。
茨城県DXイノベーション推進プロジェクトにて「農産物収量予測によるフードロス減と販売計画の確立」の連携事業者として、ドローンによるデータ取得・解析システムを開発。
| 範囲 | 費用の目安 | 期間 |
|---|---|---|
| PoC・実証 | 98万円〜 | 1〜3か月 |
| 操作アプリのみ | 98万円〜 | 3〜6か月 |
| 機体+アプリ | 500万円〜 | 4〜10か月 |
| データ活用まで一貫 | 1,000万円〜 | 6〜12か月 |
金額は税別、補助金を使わない場合の総額です。
機体に加えて、操作アプリ、取得データの処理、業務システムまでを一つの仕組みとして頼む場合は、ドローンシステム開発会社のページをご覧ください。
補助金・奨励金を使うと実質負担は1/2〜1/3になります。株式会社revotは、技術要件の整理、見積書、開発計画の資料づくりを担当します。申請書の作成と提出は申請する会社が行い、必要な場合は行政書士などの専門家と進めます。採択を保証するものではありません。詳しくは開発費用と期間の目安をご覧ください。
飛ばせます。GPSの代わりにLiDARやカメラで周囲の形状を捉えて自己位置を推定する方式(SLAM)を使います。屋内・地下・橋梁下・トンネルなど、衛星の電波が届かない環境が対象です。
インフラの点検、屋内の測量、災害時の状況把握など、人が入りにくい・GPSが使えない場所での計測に使われます。
筑波大学発ベンチャーとして、非GNSS環境での自律飛行と、LiDARによる三次元点群の取得・処理を研究開発しています。開発の受託も行っています。
アイデアレベルからご相談ください。GNSS-freeドローン、DJI SDK開発、農薬散布ドローン、オリジナル機体の設計・製造など、構想段階からの開発パートナーとしてお手伝いします。補助金・助成金を活用した開発もご支援いたします。
ご相談・お見積もり無料
LiDARとカメラで色付き点群を作る過程で得た実測値を公開しています。単眼深度モデル10種のLiDAR基準比較、深度の合わせ方によるRMSEの逆転(1.06m→0.455m)、レンダリングPSNRが偽指標になる仕組み、ターゲットレス外部校正で投影誤差を48.5%改善した記録など。
LiDARとカメラで色付き点群を作る:効いたこと・効かなかったこと →関連する技術記事:GPSが使えない場所で飛ばす実装の勘所