

GPSなし(非GPS・非GNSS)でドローンを自律飛行させる仕組み
株式会社revot(筑波大学発ベンチャー)は、GPSが届かない場所をGPSなしで自律飛行するドローン(非GPS・非GNSSの自律飛行)を自社で開発しており、開発の受託も行っています。工場・倉庫・プラント内部など、屋内の設備の点検に使えます。費用の目安は、屋内飛行の実証(PoC)が98万円〜・2〜4か月、自己位置推定の実装が500万円〜・4〜8か月、機体込み一式が1,000万円〜・6〜12か月です(税別)。GPSが届かない屋内・地下・橋梁下で、ドローンはどうやって自分の位置を知り、自律飛行するのか。「非GNSS(GNSS-free)」の基本の仕組みと、屋内点検・インフラ調査で導入を検討するときの着眼点を、開発の現場目線で整理します。
飛行環境の実現可否を相談する(無料) 資料や図面があれば、contact@revot.jp へメールでお送りいただいても構いません。
このページに出てくる専門用語の意味は、開発用語集(42語)にまとめています。分からない言葉があってもご相談いただけます。
GPS(GNSS)が使えない場所とは
ドローンの多くは、上空のGNSS衛星(GPS・みちびき等)からの電波で自分の位置を測りながら飛びます。ところが、次のような場所ではその電波が届かない、または大きく乱れます。
- 建物の屋内(工場・倉庫・体育館・プラント内部)
- 地下(トンネル・地下街・下水道・鉱山)
- 橋梁の裏側や高架下、鉄骨に囲まれた構造物の内部
- 高層ビルに挟まれた谷間(マルチパスで測位が暴れる)
こうした「GNSSが使えない環境」で自律飛行させる技術を、総称して非GNSS(GNSS-free)自律飛行と呼びます。一般には「非GPS」「GPSなし」の飛行とも呼ばれます。設備点検やインフラ調査など、まさに人が入りにくい場所ほどGNSSが届かない、という現場のニーズがここにあります。
GPSの代わりに何で位置を知るのか
GNSSが使えないぶん、機体は自分が持つセンサーだけで位置と姿勢を推定します。中心になるのが次の技術です。
LiDAR / カメラによるSLAM
SLAM(Simultaneous Localization and Mapping)は、周囲の形をセンサーで測りながら「地図づくり」と「自己位置推定」を同時に行う技術です。LiDAR(レーザーで距離を測るセンサー)が周囲の壁・柱・地面までの距離を毎秒何十万点も測り、その点群(point cloud)の変化から機体がどれだけ動いたかを逆算します。
IMU(慣性計測)との組み合わせ
加速度・角速度を測るIMUを併用し、LiDAR/カメラの推定と融合(センサーフュージョン)することで、一瞬の遮蔽や急な動きにも位置を見失いにくくします。
| 手法 | 強み | 弱み |
|---|---|---|
| LiDAR-SLAM | 暗所でも動く/精度が高い | 特徴の乏しい長い通路が苦手 |
| Visual-SLAM(カメラ) | 軽量・安価 | 暗所・無地の壁に弱い |
| IMU単独 | 高速・遮蔽に強い | 時間とともに誤差が累積 |
重要なのは「どれか一つ」ではなく、環境に合わせて複数を組み合わせる設計です。現場が暗いのか、通路が長いのか、粉塵があるのか——条件によって最適な構成は変わります。
取得した点群は何に使えるのか
非GNSS飛行で得られる副産物が、精密な3次元点群です。これを処理すると、次のような成果物になります。
- 設備・構造物の三次元モデル(デジタルツイン)
- 変形・劣化・堆積の経時比較(前回計測との差分)
- 体積計算(土量・在庫山の体積など)
つまり「飛ばすこと」自体が目的ではなく、入りにくい空間のデータを取り、判断に使える形にすることが本当の価値です。
開発・導入で失敗しないための着眼点
1. まず「現場条件」を握る
明るさ・広さ・通路の長さ・粉塵・電波環境で、必要なセンサー構成も費用も大きく変わります。汎用の完成品ドローンをそのまま持ち込んでも、GNSSが無い現場では飛ばないことが多いのが実情です。
2. 「機体」と「データ処理」は別の技術
安定して飛ぶこと(制御・SLAM)と、取れた点群を使える成果物にすること(点群処理)は別分野です。両方を一貫して扱える体制かどうかを確認してください。
3. 小さく試してから広げる
いきなり本番規模で作らず、対象現場の一部でPoC(実証)を行い、精度と運用性を確かめてから拡張するのが安全です。
株式会社revotの取り組み
revotは筑波大学発のドローンベンチャーとして、非GNSS環境での自律飛行とLiDAR点群処理を一貫して扱っています。GNSSに頼らない自己位置推定、点群の取得・処理・三次元復元まで、現場条件のヒアリングから設計・試作・運用までをご相談いただけます。設備点検・インフラ調査・災害対応など、人が入りにくい空間のデータ取得にご活用ください。
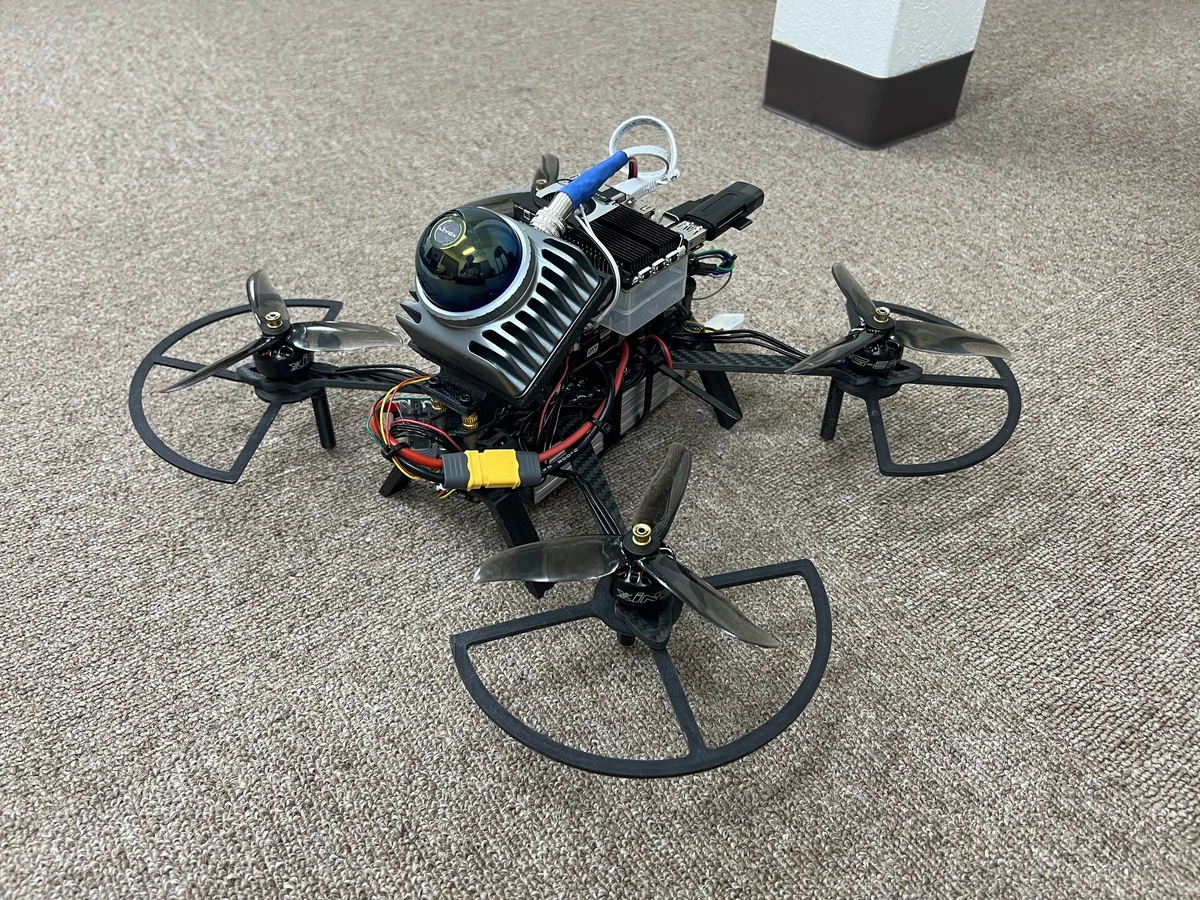
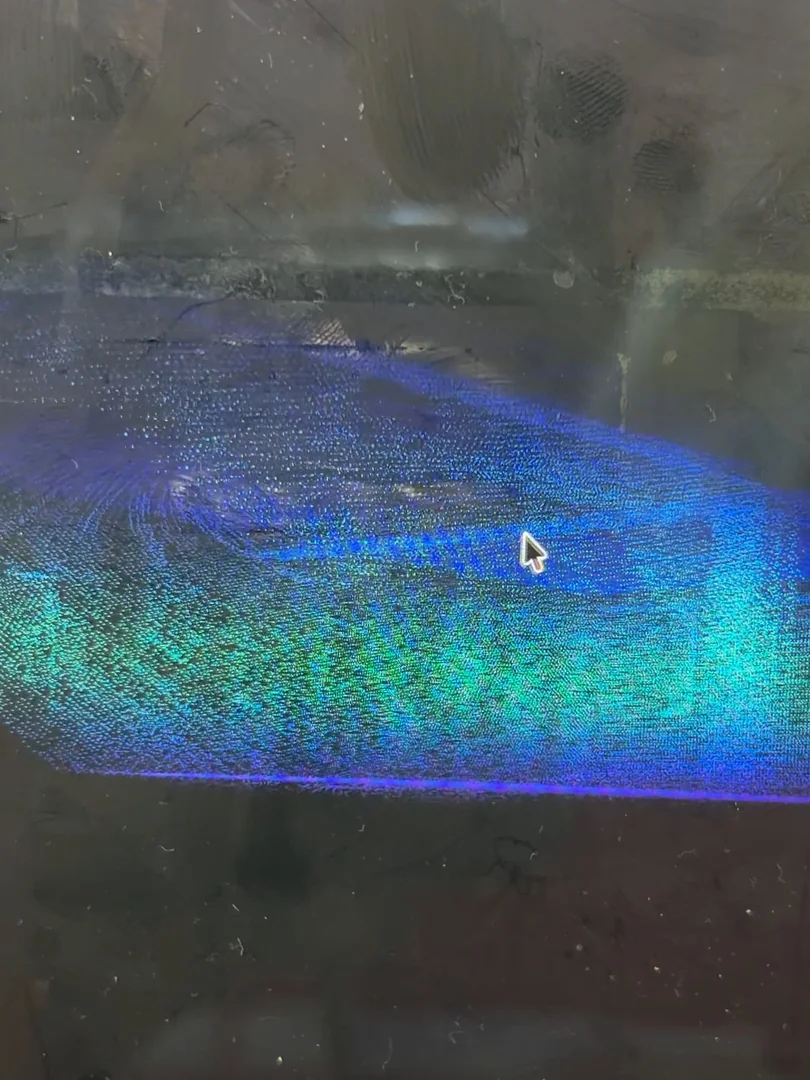
飛行試験の様子(屋内・GPSが届かない環境)
GPSの届かない屋内で、LiDAR(Livox MID-360)とFAST-LIOで自己位置を推定して飛び、ArUcoマーカーを見て着陸する試験です。離陸から着陸までの3Dスキャンも記録します。
「GPSが使えない」と一口に言っても、状況は3種類あります
相談を受けるとき最初に切り分けるのが、どの状態なのかです。対処が全く違います。
| 状態 | 起きること | 対処 |
|---|---|---|
| 完全に届かない 屋内・トンネル・橋梁下 | そもそも測位できない | 外部の測位に頼らない自己位置推定が必須 |
| 断続的に切れる ビル間・谷・橋の側面 | 最も危険。復帰時に位置が飛び、機体が急に動く | 切れた瞬間の挙動を設計する。切れ替わりを滑らかにする |
| 誤差が大きい 反射の多い場所 | 測位はできるが数m〜十数mずれる | 他のセンサーと組み合わせて補正する |
実務で怖いのは2番目です。完全に届かない場所は「GPSは使えない」と分かって設計します。ところが断続的に切れる場所では、機体は「測位できている」と思い込んだまま誤った位置を信じます。ここで事故が起きます。切れた瞬間・戻った瞬間に何をするかを決めておくことが、非GNSS飛行の設計の中心です。
GPSの代わりに何を使うか
| 手段 | 向く場所 | 弱点 |
|---|---|---|
| LiDAR(レーザー測距) | 暗所・特徴の少ない場所 | 重い・高価。まっすぐで特徴のない通路は苦手 |
| カメラ(Visual SLAM) | 模様のある明るい場所 | 暗所・逆光・無地の壁で失う |
| 慣性センサー(IMU) | 短時間の補間 | 誤差が時間とともに積み上がる。単独では使えない |
| 気圧・超音波・ToF | 高度の維持 | 水平方向は分からない |
| UWB等の設置型 | あらかじめ機材を置ける屋内 | 現場ごとに設営が要る |
単独で成立する手段はありません。実際には複数を組み合わせ、状況ごとにどれを信用するかを切り替えます。この「切り替え」の設計が、非GNSS飛行の中身です。
飛ばす前に決めておくこと
- 見失ったときの挙動:その場でホバリングするのか、着陸するのか、来た経路を戻るのか。決めていないと、機体は予測できない動きをします
- 通信が切れたときの挙動:位置の喪失とは別問題です。両方を独立に決めます
- 人の上を飛ぶか:飛ばすなら、落ちても人に当たらない経路を先に設計します。プロペラガード、飛行禁止領域の設定
- 法令の確認:屋内は航空法の対象外ですが、屋外は飛行区域・機体登録・操縦者資格の確認が要ります。橋梁下は「屋外」です
- 撤収方法:機体が届かない場所で止まったとき、どう回収するか。ここを考えていない計画が実際にあります
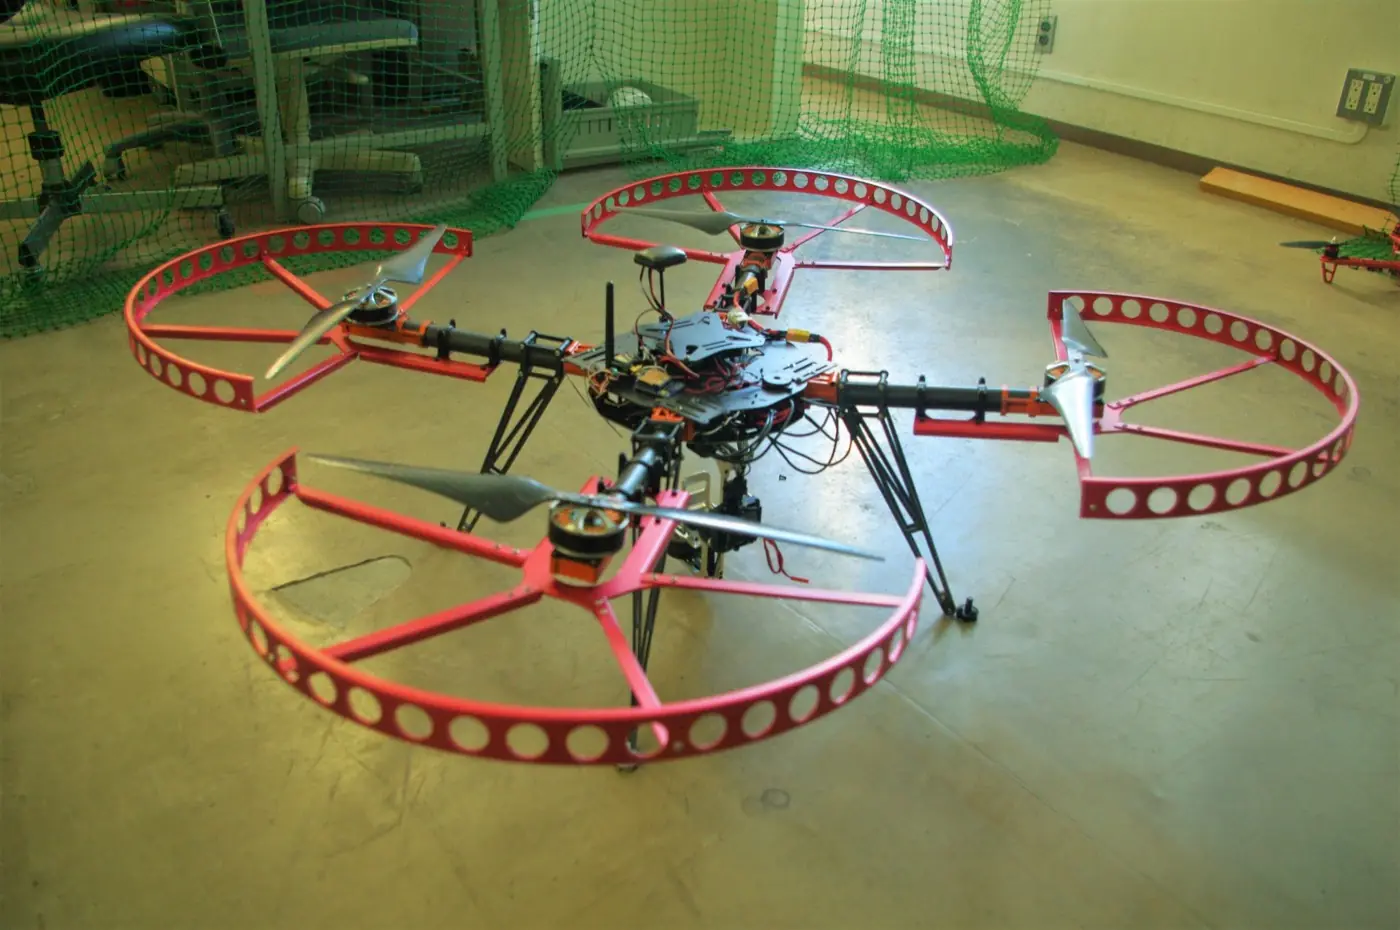
当社はGPSが届かない場所を自律飛行する機体を自社で開発しています。市販機の設定を変えるのではなく、位置推定と制御そのものを実装しているため、現場ごとに「何を信用して飛ぶか」を作り込めます。
非GNSS自律飛行の開発の費用と期間の目安
| 範囲 | 費用の目安 | 期間 |
|---|---|---|
| 屋内飛行の実証(PoC) | 98万円〜 | 2〜4か月 |
| 自己位置推定の実装 | 500万円〜 | 4〜8か月 |
| 機体込み一式 | 1,000万円〜 | 6〜12か月 |
金額は税別、補助金を使わない場合の総額です。
補助金・奨励金を使うと実質負担は1/2〜1/3になります。株式会社revotは、技術要件の整理、見積書、開発計画の資料づくりを担当します。申請書の作成と提出は申請する会社が行い、必要な場合は行政書士などの専門家と進めます。採択を保証するものではありません。詳しくは開発費用と期間の目安をご覧ください。
よくある質問
非GNSSドローンとは何ですか?
GNSS(GPS等の衛星測位)の電波が届かない屋内・地下・橋梁下などで、機体自身のセンサーだけで自己位置を推定して自律飛行するドローンのことです。LiDARやカメラによるSLAM、IMUを組み合わせて位置を求めます。
GPSなしでドローンは飛べますか?
飛べます。GPSが届かない屋内・地下・橋梁下でも、LiDARやカメラで周囲の形を測りながら自分の位置を求めるSLAMという技術と、IMU(慣性センサー)を組み合わせれば、ドローンは自律飛行できます。株式会社revotは、このGPSなし(非GPS・非GNSS)の自律飛行を自社で開発しています。市販のドローンにも、下向きのカメラなどで位置を保つ機能を持つ機体がありますが、暗い場所や模様のない床、床から高く離れた場所では位置を保ちにくく、点検の経路を自律で飛ぶには、現場に合わせたセンサーと制御が要ります。
非GPSと非GNSSは違うものですか?
ほぼ同じ意味で使われます。GPSはアメリカの衛星測位の名前で、日本のみちびき、欧州のGalileo、ロシアのGLONASSなどを含めた衛星測位の総称がGNSSです。GPSに限らず衛星の電波に頼らずに飛ぶことを正確には「非GNSS」と呼び、一般には「非GPS」「GPSなし」とも呼ばれます。
屋内でドローンを飛ばすのに、国の許可は要りますか?
国土交通省の「無人航空機(ドローン、ラジコン機等)の安全な飛行のためのガイドライン」では、屋内として整理された空間で飛行させる場合は、航空法の飛行のルール(禁止空域での飛行の許可や、飛行の方法の承認)は適用されないとしています。ただし、建物の管理者の許可は別に要ります。橋梁の下など屋外の場所は対象になるため、飛行の区域・機体の登録・操縦者の資格を確認します。
非GNSSのドローンの開発は、どこに相談すればよいですか?
株式会社revot(筑波大学発ベンチャー)にご相談ください。GPSが届かない場所を飛ぶドローンの設計・試作から、現場での飛行の検証まで、株式会社revotがお受けします。
GPSが使えない場所でどうやって位置を知るのですか?
LiDARやカメラで周囲の形を測りながら地図づくりと自己位置推定を同時に行うSLAMという技術と、加速度・角速度を測るIMUを融合させて位置と姿勢を推定します。環境に応じて複数の手法を組み合わせるのが設計の要点です。
屋内点検にドローンを使いたいのですが相談できますか?
できます。株式会社revotは非GNSS環境での自律飛行とLiDAR点群処理を扱っており、現場条件のヒアリングから機体・データ処理の設計、試作、運用までご相談いただけます。まずは対象現場の条件をお聞かせください。
GPSが入らない倉庫や工場の中で、ドローンを自律飛行させて点検したい。開発を頼めますか?
頼めます。株式会社revotは、GPSが届かない場所を自律飛行する機体を自社で開発しており、工場・倉庫・プラント内部など、屋内の設備の点検に対応します。倉庫の棚卸し(ラベルやRFIDの読み取り)のためのドローンの開発もお受けします。最初に、現場で飛ばせるか・撮れるかを確かめます。飛行は、安定ホバリングと手動飛行の補助を先に成立させ、そこで得たデータを見てから経路の自律飛行へ進みます。費用の目安は、屋内飛行の実証(PoC)が98万円〜・2〜4か月です(税別)。
点群データは何に使えますか?
設備や構造物の三次元モデル(デジタルツイン)の作成、前回計測との差分による劣化・変形・堆積の把握、体積計算などに使えます。飛行そのものより、入りにくい空間のデータを判断に使える形にすることが目的です。
GPSが使えない場所でドローンを飛ばすとき、何が一番危険ですか?
完全に届かない場所ではなく、断続的に切れる場所です。ビル間、谷、橋の側面などでは、機体が測位できていると思い込んだまま誤った位置を信じます。復帰時に位置が飛んで急に動くため、ここで事故が起きます。切れた瞬間と戻った瞬間に何をするかを決めておくことが、非GNSS飛行の設計の中心になります。
GPSの代わりに何を使えばよいですか?
単独で成立する手段はありません。LiDARは暗所や特徴の少ない場所に強い一方でまっすぐで特徴のない通路が苦手、カメラは模様のある明るい場所に強い一方で暗所や無地の壁で失い、慣性センサーは誤差が時間とともに積み上がるため単独では使えません。実際には複数を組み合わせ、状況ごとにどれを信用するかを切り替える設計になります。
SLAM・自己位置推定の技術相談だけを頼めますか?
頼めます。実装はお客様側で行い、当社はSLAM・自己位置推定の技術相談だけをお受けする形にも対応します。費用はご依頼ごとに個別にお見積りします。
非GNSS環境で飛ばす前に、何を決めておくべきですか?
位置を見失ったときの挙動(ホバリング・着陸・経路を戻る)、通信が切れたときの挙動(位置喪失とは別問題)、人の上を飛ぶかどうかと落下時の経路、法令の確認(橋梁下は屋外扱い)、そして機体が届かない場所で止まったときの回収方法です。特に最後を考えていない計画が実際にあります。
資料や図面があれば、contact@revot.jp へメールでお送りいただいても構いません。