LiDAR点群処理の受託|「測る」から「使える成果物」まで
LiDARで点群を取ること自体は、機器があればできます。難しいのはその先——ノイズを除き、位置を合わせ、判断に使える成果物にすることです。株式会社revotは、GNSSが使えない環境でのスキャンと点群処理を、取得から三次元復元まで一貫して扱います。
このページに出てくる専門用語の意味は、開発用語集(36語)にまとめています。分からない言葉があってもご相談いただけます。
点群処理とは何ですか?
点群処理とは、LiDARなどで取得した三次元座標を持つ点の集まり(点群)を、判断に使えるデータへ加工することです。三次元モデル(デジタルツイン)の作成、前回計測との差分による劣化・変形・堆積の把握、体積の算出などを行います。株式会社revotは点群の取得から処理までを一貫して扱います。
点群とは何か、何ができるのか
点群(point cloud)とは、空間内の無数の点の集まりで、それぞれが三次元座標(X・Y・Z)を持つデータです。LiDARはレーザーを照射して反射までの時間を測り、毎秒何十万点という密度で周囲の形を記録します。
点群があると、次のようなことができます。
- 現場に行かずに寸法を測る(後から何度でも計測できる)
- 前回の計測と比べて変形・劣化・堆積の変化を把握する
- 土量や在庫の山などの体積を計算する
- 設備や構造物の三次元モデル(デジタルツイン)をつくる
点群の価値は「きれいな3Dが見られること」ではなく、人が入りにくい場所の状態を、数値で比較できる形にすることにあります。
点群処理の実際の工程
LiDARで取っただけの生の点群は、そのままでは使えません。実務では次の処理が必要です。
| 工程 | 内容 | つまずきやすい点 |
|---|---|---|
| ノイズ除去 | 反射の誤り・粉塵・浮遊物による点を取り除く | 消しすぎると実体まで欠ける |
| 位置合わせ(レジストレーション) | 複数回のスキャンを1つの座標系に統合する | 特徴の乏しい空間ではズレが累積する |
| ダウンサンプリング | 扱える点数まで間引く | 必要な精度を落とさない粒度の見極め |
| 分類(セグメンテーション) | 地面・壁・設備などに分ける | 対象物ごとに条件が変わる |
| メッシュ化・モデル化 | 点から面を作り、扱えるモデルにする | 穴埋めのしかたで形が変わる |
| 差分抽出 | 前回計測との違いを取り出す | 位置合わせ精度がそのまま差分の信頼性になる |
とくに位置合わせの精度が全体の質を決めます。ここが甘いと、「劣化した」のか「測り方がずれた」のか区別できなくなり、点群を取った意味がなくなります。
GNSSが使えない場所での計測
点群を取りたい場所——屋内、地下、トンネル、橋梁の裏側、プラント内部——は、たいていGNSS(GPS)の電波が届きません。屋外なら衛星測位で位置がわかりますが、これらの環境では使えません。
そこで、機器自身のセンサーだけで自己位置を推定しながらスキャンする技術(SLAM)が必要になります。LiDARで周囲の形を測りながら、その変化から自分がどれだけ動いたかを逆算し、地図づくりと自己位置推定を同時に行います。
株式会社revotは、この非GNSS環境での自律飛行と点群取得を扱っています。人が立ち入りにくい空間ほどGNSSが届かない、という現場の実情に対応するためです。
成果物の形と用途
| 成果物 | 使いみち |
|---|---|
| 点群データ(LAS/PLY等) | 寸法計測、他システムへの取り込み |
| 三次元モデル(メッシュ・CAD連携) | 設計検討、干渉チェック、デジタルツイン |
| 差分レポート | 劣化・変形・堆積の経時比較 |
| 体積・面積の数値 | 土量管理、在庫把握 |
| オルソ画像・断面図 | 報告書、関係者への共有 |
「点群が欲しい」のではなく「何を判断したいのか」から逆算して、必要な精度と成果物の形を決めるのが確実です。
revotの対応範囲
株式会社revotは、計測から成果物まで一貫して扱います。
- 機体・計測系の開発:GNSSが使えない環境で飛ぶドローン、LiDARの搭載構成
- 点群処理:ノイズ除去、位置合わせ、分類、三次元復元
- 差分・数値化:経時比較、体積・寸法の算出
- システム化:定期計測を運用に組み込む仕組みづくり
設備点検、インフラ調査、災害対応、屋内空間のデジタル化など、人が入りにくい場所のデータ取得をご相談ください。開発費はものづくり補助金などの活用で負担を抑えられる場合があります。
点群を「持っている」状態と「使える」状態は違います
点群データを受け取ったものの、そこから先に進めないという相談を受けます。原因はだいたい共通しています。
| 症状 | 原因 | やること |
|---|---|---|
| ソフトで開けない・固まる | 数億点をそのまま開こうとしている | タイル分割、間引き、LOD構造への変換 |
| 寸法が信用できない | 基準となる座標が入っていない | 標定点で実寸に固定する。後からは付けられません |
| 複数回のスキャンが重ならない | 各回の座標系がばらばら | 共通の基準点を決めて位置合わせする |
| 必要な物と背景が分離できない | 分類がされていない | 地面・構造物・植生・ノイズに分ける処理を入れる |
| 色が付いていない | LiDARは形状しか取らない | カメラ画像と対応づけて色を載せる |
2番目が最も重い問題です。基準座標のない点群は、形は分かっても寸法を保証できません。点検や出来形管理には使えず、取り直すしかありません。計測を発注する時点で「何mmまで保証されるか」を確認してください。
よく使われる形式と、その選び方
| 形式 | 中身 | 向く場面 |
|---|---|---|
| LAS / LAZ | 座標+強度+分類。LAZは圧縮版 | 測量・点検の標準。迷ったらこれ |
| PLY | 座標+色。構造が単純 | 処理の途中、色付き点群の受け渡し |
| E57 | 複数スキャンと画像をまとめて保持 | 据置型スキャナの生データ |
| PCD | ロボット系ライブラリの標準 | 自律走行・SLAMの開発 |
| OBJ / FBX | 面を張った3Dモデル | 可視化・資料。点群ではないので寸法検証には向かない |
納品を受けるときはLAS/LAZ(座標系の明示つき)と、元の生データの両方を残してもらってください。処理済みのモデルだけだと、後からやり直せません。
当社が扱っている処理
- 位置合わせ(レジストレーション):複数回・複数機材のスキャンを一つの座標系にまとめる
- ノイズ除去・分類:飛び点、通行人、車両、植生を分けて外す
- 差分検出:前回との変化を抽出する。経年比較の中心となる処理
- 断面・寸法の抽出:任意の面で切って形状を数値化する
- メッシュ化・軽量化:ブラウザや現場のタブレットで開ける大きさにする
- 画像との対応づけ:カメラ画像から色を載せる、ひび割れの位置を3D上に置く
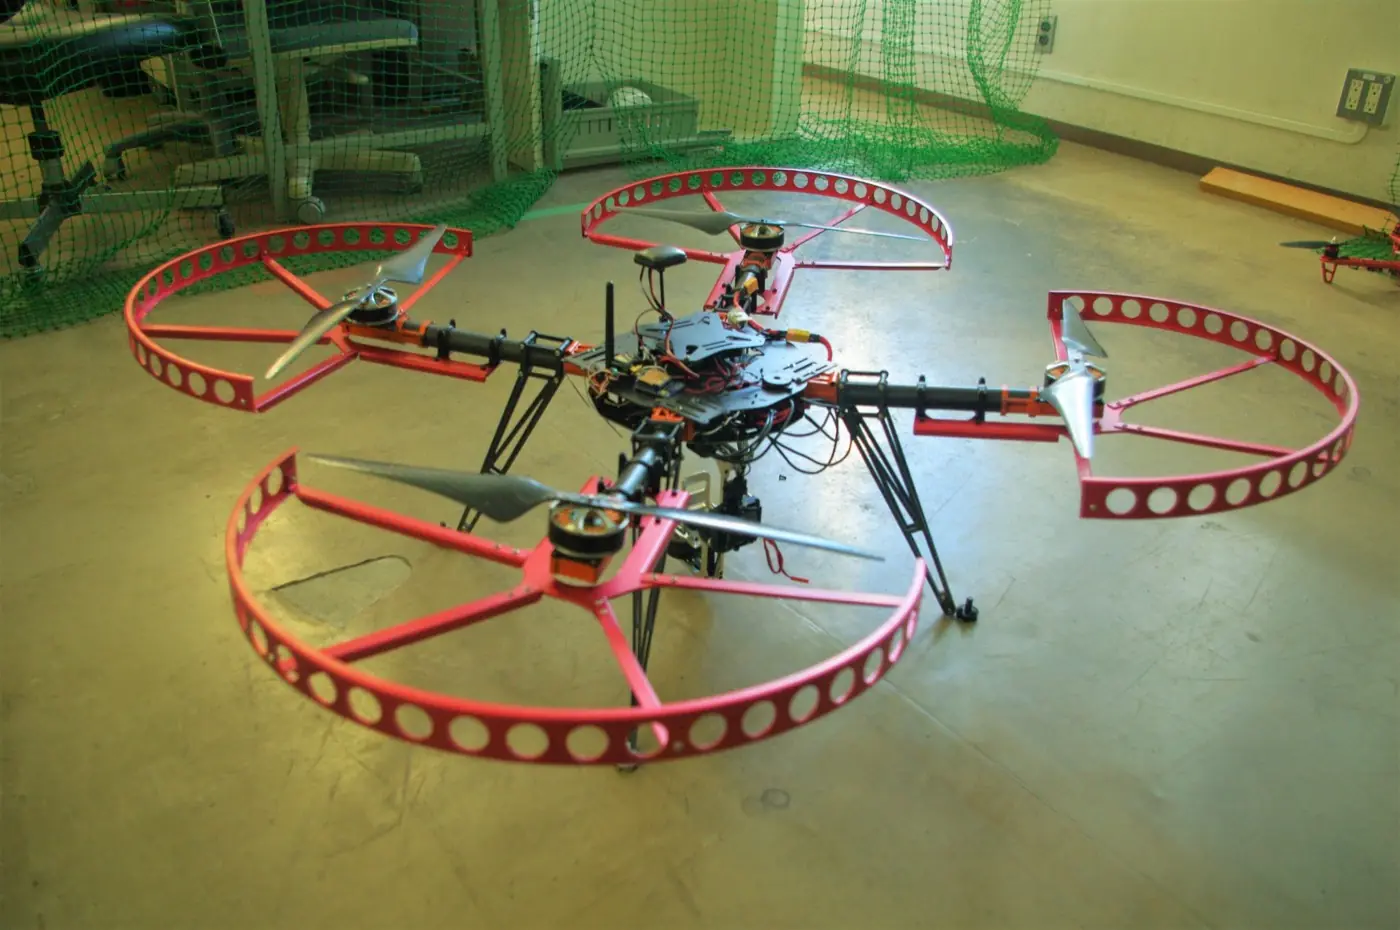
- 取得側の設計:当社はGPSが届かない場所を自律飛行する機体を自社開発しているため、「そもそも点群をどう取るか」から設計できます。処理だけを請け負う会社との差はここにあります
LiDAR点群処理 の費用と期間の目安
| 範囲 | 費用の目安 | 期間 |
|---|---|---|
| 点群取得・処理の実証 | 98万〜300万円 | 1〜3か月 |
| 三次元復元パイプライン | 400万〜1,000万円 | 3〜8か月 |
| 計測から成果物出力まで | 800万〜1,800万円 | 6〜12か月 |
補助金・奨励金を使うと実質負担は1/2〜1/3になります。制度の選定から申請、開発、実績報告まで、補助金・助成金のコンサルティング・サポートもrevotグループが全て行います。採択を保証するものではありません。詳しくは開発費用と期間の目安をご覧ください。