代表プロフィール
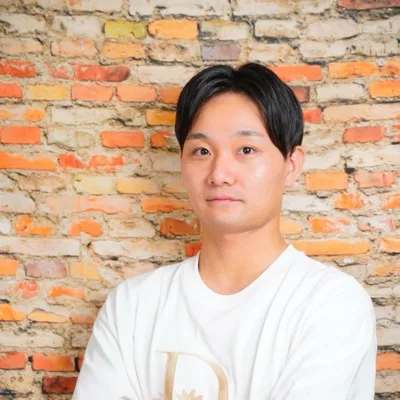
鋤先 星汰(すきさき せいた)
1992年福岡県生まれ。筑波大学で工学とロボティクスを学び、学生時代にレーザースキャナを用いた追従型自律移動ロボットの量産に携わりました。2018年7月、筑波大学発ベンチャーとして株式会社revotを設立。センサー内蔵デバイスの設計・製造、GPSが届かない場所を飛ぶドローン、ROSによる自律移動ロボット、iOSアプリ、生成AIの組み込みを、機構・回路・ファームウェア・アプリの境界を跨いで一人で設計できることを軸に、受託開発と自社製品の両方を手がけています。
学歴
- 筑波大学 理工学群 工学システム学類 卒業
- 筑波大学大学院 システム情報工学研究科 知能機能システム専攻 修士課程 修了(工学修士)
- 筑波大学大学院 ビジネス科学研究群 経営学学位プログラム 修了(MBA)
- 筑波大学大学院 博士後期課程 在籍
技術の中身と、事業・財務の数字を同じ人間が書けることが、受託開発で「見積りの根拠」と「事業として成立するか」を同時に答えられる理由です。
これまでに作ったもの
- SASSEN:圧力センサー4枚を内蔵した安全な刀(全長675mm・449g)で打突を検知し、審判を置かずスマートフォン1台で勝敗を判定する競技システム。回路・判定アルゴリズム・Bluetooth基板・アプリを設計。全国大会・NHK WORLD-JAPAN等で稼働
- Cyber KASSEN:1試合100人が同時に装着するウェアラブル端末と、独自Wi-Fiによる多端末同期・自動スコアリング。数百台を製造し、のべ673名・約500名規模のイベントで運用
- Cyber Molkky:各ピンが内蔵センサーで転倒を自己判定する計測デバイス。関連技術でPCT国際特許出願(弁理士を介さず自社で出願)
- 非GNSS自律飛行ドローン:IMU・LiDAR・光学フローの三層構成で、GPSが届かない屋内・地下を自律飛行する機体を自社で組み上げ研究開発
- 農産物収量予測システム:茨城県DXイノベーション推進事業に採択。ドローン撮影から画像解析・収量予測までを一貫開発
- ROS自律移動ロボット:大手建設コンサルタント向けに受託開発・納品(詳細は非公開)
- 自社iOSアプリ:LocalScan Box、MarkMinutes Pro、Socketta ほか複数をApp Storeで配信・運用
受託開発での関わり方
窓口から要件定義、技術判断、実装の要所まで、代表が直接担当します。分業で起きる「どこの不具合か分からない」「見積りの根拠を誰も説明できない」状態を作らないためです。メールでのご相談は営業日1〜2日以内にご返信しています。
専門領域
- 非GNSS環境での自己位置推定・自律飛行、LiDAR点群処理
- ROSによる自律移動ロボット
- センサー内蔵デバイスの回路・基板・ファームウェア・筐体・量産設計
- BLE/Wi-Fi/独自無線による多端末同期
- iOSアプリ(SwiftUI、StoreKit、審査対応)と生成AIの組み込み
- 知的財産(PCT国際出願の自社実施)、補助金・融資・出資による資金調達、資本政策
開発のご相談
機体・デバイス・アプリ・AIのどれから話が始まっても構いません。「こういうものが作れないか」の段階からお聞かせください。
contact@revot.jp/050-7110-3910(13:00〜21:00)