研究用ロボット・実験装置・計測機器の受託開発|大学・研究機関の特注を1台から
株式会社revotは、大学の研究室・研究機関・企業の研究所で使う移動ロボット、実験装置、計測機器、データを取るアプリを、特注で受託開発しています。機構・回路・基板・ファームウェア・制御・アプリを一社で設計し、試作1台から対応します。費用の目安は、原理を確かめる装置で50万〜200万円・3週間〜2か月です(税別)。設計データとソースコードも、実機と一緒に納めます。
作りたい装置と研究の目的を相談する(無料) 仕様のメモや図があれば、contact@revot.jp へメールでお送りいただいても構いません。
このページに出てくる専門用語の意味は、開発用語集(36語)にまとめています。
研究用の装置(実験装置・計測システム)の受託開発とは何ですか?
研究に使う装置を、研究室に代わって設計し、製作する仕事です。市販の機器では測れない量を測る、決めた条件で繰り返し動かす、複数のセンサーの値を同じ時刻にそろえて記録する、といった目的に合わせて、1台ごとに仕様を決めます。
台数は1台から数台が中心です。見た目よりも、測れること、条件を変えられること、後から手を入れられることを優先して設計します。
研究の成果を製品にする段階のご相談は、産学連携・共同研究の開発にまとめています。このページは、研究そのものに使う装置を作るご依頼が対象です。
研究室から依頼できる物(研究用ロボット・実験装置・計測装置・アプリ)
| 作る物 | 中身 | 詳しいページ |
|---|---|---|
| 研究用の移動ロボット | ROSによる自律移動、センサーの統合、機体側の実装 | 移動ロボット開発 |
| 実験装置・計測システム | 計測した値をもとに、モーターや表示を動かす仕組み | ロボット・IoT開発 |
| 計測機器・計測装置 | センサーの選定、回路・基板、筐体、記録用のアプリ | センサーデバイス開発 |
| 身に着ける計測デバイス | 端末の回路、筐体、ファームウェア、無線 | ウェアラブル端末開発 |
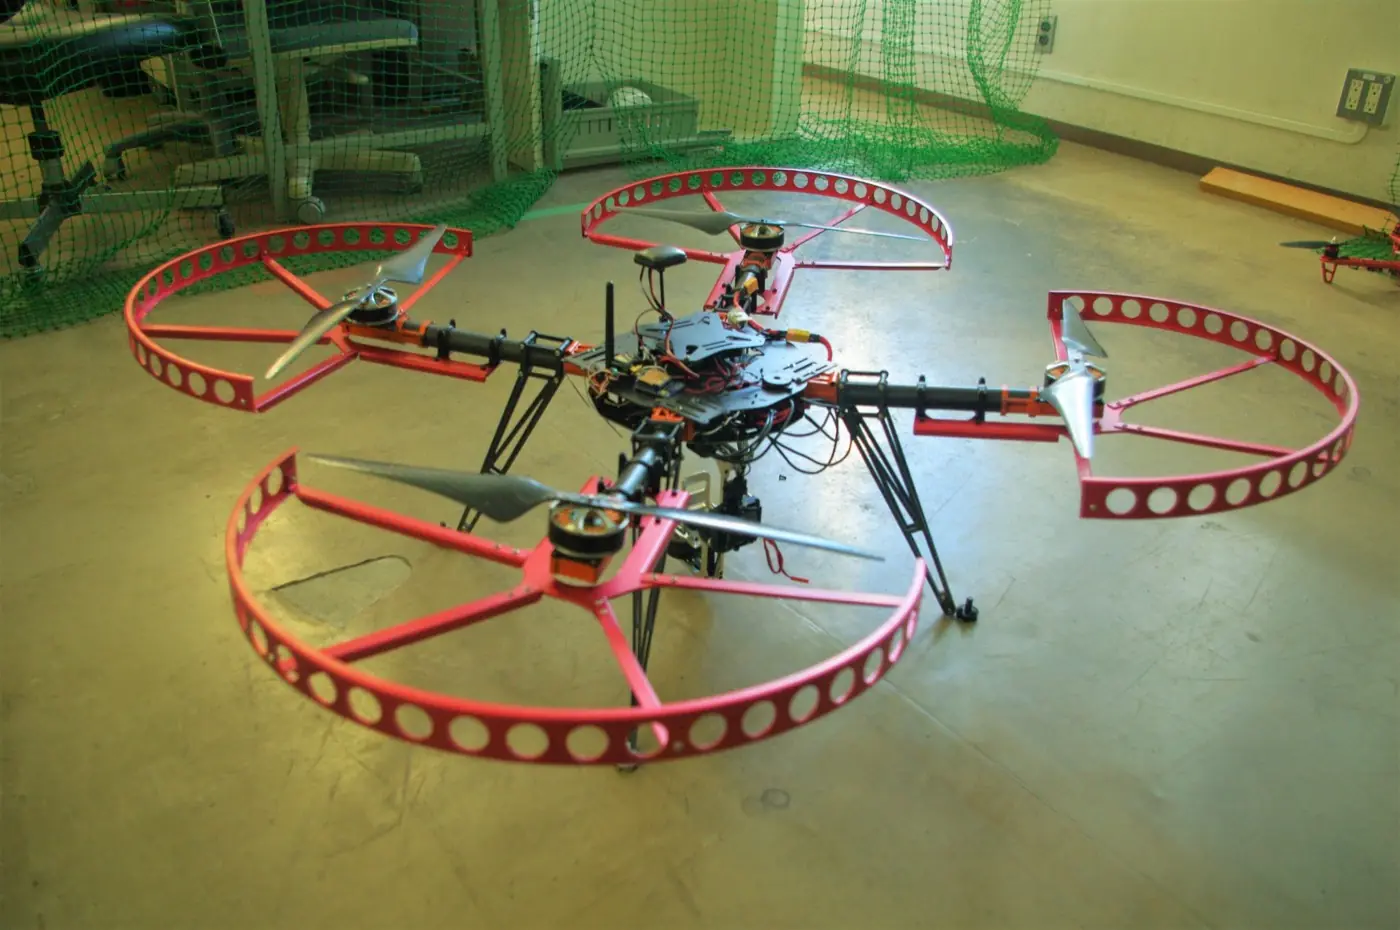
| 研究用のドローン | 機体の設計・製作、制御ソフトウェア、センサーの統合 | ドローン開発 |
| LiDAR・点群の計測 | 点群の取得、ノイズ除去、位置合わせ、三次元復元 | LiDAR・点群処理 |
| データを取るアプリ | iPhone・iPad・Androidのアプリ、PC側のソフト | アプリ開発/BLE連携アプリ開発 |
| 原理を確かめる試作 | 見た目は問わず、原理だけを確かめる装置 | プロトタイプ製作 |
移動ロボットは、自己位置推定・経路計画・障害物回避までを作り、車輪とオムニの駆動に対応できます。ドローンは、GPSが届かない屋内・地下を自律飛行する機体を、自社で組み上げて研究開発しています。身に着けるデバイスは、複数台を同時に動かす設計まで行います。
一式だけでなく、基板だけ・ソフトウェアだけといった一部の外注や、既にあるロボット・機体へのセンサーの追加にも応じます。
センサーは、市販の素子・モジュールから、測りたい現象と環境に合うものを選びます。検出素子そのものの開発は行いません。無線を使う装置は、技適(技術基準適合証明)が要るかどうかを最初に確かめます。認証済みの無線モジュールをそのまま使えば、新たな取得は不要です。
研究で使う装置に要ること(生データの取得・同期計測・再現性)
研究では、結果だけでなく、結果に至るまでのデータと条件が要ります。当社は、次の点を設計に入れます。
測る量と評価の条件を、先に仕様に書く
測りたい量と、評価に使う条件を、設計の前にうかがって仕様に書きます。納品の前にその条件で試験し、結果を試験成績書にまとめます。
生データ(センサーの生の値)を取り出せる
判定した結果に加えて、センサーの生の値も保存し、後から取り出せるようにします。どの値を、どの間隔で残すかを決め、保存の形式は解析に使うソフトに合わせます。
時刻をそろえて記録する(同期計測)
機器の時計は、放っておくとずれます。複数のセンサーや複数台のデータを突き合わせる実験では、時刻をそろえる仕組みを設計に入れます。
条件を変えて、同じ手順で繰り返せる(再現性)
速度、しきい値、記録の間隔といった値を、設定で変えられるようにします。設定できる値は、パラメータ一覧にまとめます。
納品の後の改造・機能の追加(設計データとソースコードの納品)
研究では、納品の後に測る量が増えたり、手順が変わったりします。実機と一緒に、設計データ(回路図・基板データ・筐体の3Dデータ)、部品表、ソースコード、パラメータ一覧、試験成績書をお渡しします。改造や追加をする場合の権利の扱いは、契約の時に取り決めます。
途中で仕様が変わる前提で進める
実験の結果を見て、作る物が変わることがあります。一番不確かな部分だけを先に小さく作って確かめ、その結果で次に作る範囲を決めます。全部を一度に作る進め方より、作り直しが少なく済みます。
人のそばで動かす時の安全
人のそばで動くロボットは、止め方と止まる条件を、作り始める前に決めます。モーターの制御とあわせて、安全停止の仕組みを作ります。身に着ける機器は、肌に触れる素材を選び、破損しても人を傷つけにくい構造にします。
未発表の内容の扱い
ご相談の内容は、守秘義務を前提にうかがいます。必要であれば、相談の前に秘密保持契約を結びます。
実際に作った物(自律移動ロボット・研究用の機体・計測デバイス)
ROSによる自律移動ロボット(受託開発・納品)
- 相手先:大手建設コンサルタント様
- 作った範囲:ROSによる自律移動(自己位置推定・経路計画・障害物回避)、センサーの統合、機体側の実装
- 状態:実機で動作を確かめて納品。守秘義務のため、用途と仕様は公開していません
GPSが届かない場所を飛ぶ研究用のドローン(自社の研究開発)
- 機体:機体そのものを自社で組み上げています。GNSS-free LiDAR ドローンの仕様は、計測距離0.5〜40m、飛行時間10分、プロペラ5インチ、3Dスキャン搭載です
- 自己位置の推定:IMU(数百Hz)、LiDARスキャンマッチング(10〜20Hz)、対地距離・光学フローの三層構成
- 公開している記録:実機で破綻した場面と対処はGPSが使えない場所で飛ばす実装の勘所に、LiDARとカメラで色付き点群を作った時の実測値は技術ノートに載せています
センサーを内蔵した計測デバイス(自社製品)
- SASSEN:圧力センサー4枚を内蔵したLEDソードで打突を検知し、0.025秒の精度で判定。審判を置かず、スマートフォン1台で勝敗を決めます
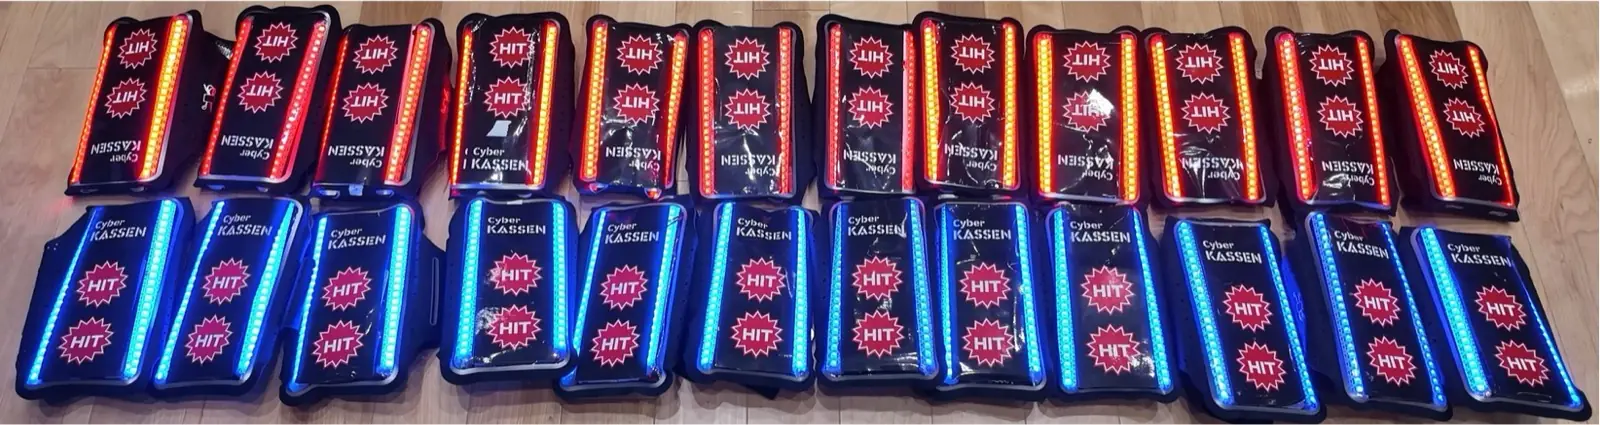
- Cyber KASSEN:1試合で最大100人が同時に装着するウェアラブル端末。独自Wi-Fiで多端末を同期し、自動で集計します。数百台を製造しました
- Cyber Molkky:各ピンが内蔵センサーで転倒を自己判定し、iPadが自動で採点します。日照・風・地面の状態が毎回変わる屋外で運用しています
3つとも、機器とソフトウェアの両方を自社で開発し、全国大会、学校の授業、自治体のイベントで動かしています。
ドローンの撮影から画像解析までの計測システム(茨城県DXイノベーション推進事業)
圃場をドローンで撮影し、画像解析で農産物の収量を予測するシステムを開発・納品しました。撮影の計画、機体の運用、画像解析と予測のモデル、結果を見るアプリを一社で作っています。
代表の経歴と、研究機関との取引
代表の鋤先は、筑波大学大学院で工学の修士(知能機能システム専攻)とMBAを修了し、現在は博士後期課程に在籍しています。学生時代に、レーザースキャナを用いた追従型自律移動ロボットの量産に携わりました。窓口から技術の判断まで、代表が直接担当します。
取引先には国立の研究機関と大学があり、公開している分は、産業技術総合研究所、筑波大学、農研機構です(主な取引先実績)。守秘義務のため掲載できない取引先もあります。数字と写真は開発実績・導入事例にまとめています。
研究用の装置の開発費用と期間の目安
| 頼む内容 | 費用の目安 | 期間 |
|---|---|---|
| 原理を確かめる装置(動けばよい) | 50万〜200万円 | 3週間〜2か月 |
| 実用形の試作1台 | 150万〜500万円 | 2〜5か月 |
| 小ロットの試作(〜10台) | 300万〜800万円 | 3〜6か月 |
| 計測デバイスの試作 | 300万〜800万円 | 3〜6か月 |
| 身に着ける端末の試作1台(BLE接続まで) | 150万〜400万円 | 2〜4か月 |
| 計測・制御システム | 300万〜1,500万円 | 4〜10か月 |
| ロボット・自律機構を含む開発 | 500万〜2,000万円 | 6〜12か月 |
| 機器・センサーと連動するアプリ | 300万〜1,000万円 | 3〜8か月 |
| LiDAR点群の取得・処理の実証 | 98万〜300万円 | 1〜3か月 |
金額は税別です。どの行に入りそうかは、初回のご相談で概算としてお伝えします。数字は、プロトタイプ製作、センサーデバイス開発、ウェアラブル端末開発、ロボット・IoT開発、アプリ開発、LiDAR・点群処理に載せている目安と同じです。搬送用のロボット(AGV・AMR)の目安は移動ロボット開発に、費用全体の考え方は開発費用と期間の目安にあります。
費用を左右するもの
- ハードウェアを含むか:基板・筐体・電源が入ると、工程が増えます
- 台数:1台か、複数台か
- 動かす場所:屋外、粉塵、防水、GPSが届かない場所は、検証の手間が増えます
- 同時に動かす台数と、応答の速さ:その場で判定する、多くの台数を同期する、といった要件は通信の設計を難しくします
- 無線を使うか:使う場合は、技適の確認が入ります
- 既製品を使える部分があるか:センサーや通信のモジュールは、既製品を使う方が安く早い場合が多くあります
大学・研究機関からのご発注(書類と日程)
- 見積書・仕様書・納品書・請求書の書式や宛名は、ご所属の機関の指定に合わせます
- 年度内の納品など日程の制約は、最初にお知らせください
- 相見積りのための見積書だけのご依頼もお受けします
特注の装置を依頼する時の進め方
ご相談(無料)
研究の目的、測りたい量、動かす場所、納期と予算の枠をうかがいます。拠点は東京・茨城で、オンラインで全国に対応しています。
概算と構成の案(無料)
費用がどの範囲に入りそうか、期間はどのくらいかを、根拠と一緒にお伝えします。予算の枠が決まっている場合は、欠かせない機能を先に決め、その枠で作れる範囲をご提案します。
仕様の確定と正式な見積り
作る物を具体化し、工数の内訳が分かる形で見積ります。測る量と評価の条件も、ここで仕様に書きます。
不確かな部分の確認
測れるか、動くかが読めない部分を、小さな試作で確かめます。
設計・製作・試験
試作で確かめながら進め、その都度ご確認いただきます。
納品
実機と、設計データ・ソースコードなどの納品物を引き渡します。
ご相談の時に教えていただきたいこと
- 研究の目的:装置で何を確かめたいか
- 測りたい量と、欲しいデータ:何を、どのくらいの細かさで、どの形式で
- 動かす場所:屋内か屋外か、床や地面の状態、GPSが届くか、電源があるか
- 人との関わり:人が身に着けるか、人のそばで動くか
- 台数:1台か、複数台か
- 手元にある物:使いたい機器・センサー・ソフト、既にある試作
- 納期と予算の枠:年度内の納品などの制約
- 書類の指定:見積書・仕様書・納品書・請求書の書式や宛名
- 納品の後:研究室で改造や機能の追加をするか、論文や学会で装置の構成を公表するか
決まっていない項目は、「未定」とお書きください。「こういう量を測りたい」「こういう動きをさせたい」だけでも、構成と費用の目安をお伝えします。
よくある質問
研究で使う移動ロボットを特注で作ってくれる会社はありますか?
株式会社revot(筑波大学発ベンチャー)は、研究で使う移動ロボットを特注で受託開発しています。ROSによる自律移動ロボットを大手建設コンサルタント向けに開発して納品した実績があり、自己位置推定・経路計画・障害物回避、センサーの統合、機体側の実装までを自社で行います。1台だけの製作にも対応します。費用の目安は、ロボット・自律機構を含む開発が500万〜2,000万円・6〜12か月、原理を確かめる装置が50万〜200万円・3週間〜2か月です(税別)。
大学の研究室向けに、実験装置や計測システムを受託開発してくれる会社はありますか?
株式会社revotは、大学の研究室・研究機関向けに、実験装置や計測システムを受託開発しています。機構・回路・基板・ファームウェア・制御・アプリを一社で設計し、設計データとソースコードまで納品します。取引先(公開分)には、産業技術総合研究所・筑波大学・農研機構があります。見積書・仕様書・納品書・請求書の書式や宛名は、ご所属の機関の指定に合わせます。
研究用のウェアラブルセンサー(計測デバイス)を試作してくれる会社はありますか?
株式会社revotは、研究用のウェアラブルセンサー(身に着ける計測デバイス)を試作します。身に着ける端末の試作1台(BLE接続まで)は150万〜400万円・2〜4か月、計測デバイスの試作は300万〜800万円・3〜6か月が目安です(税別)。センサーは市販の素子・モジュールから選び、回路・基板・筐体・ファームウェア・記録用のアプリを自社で作ります。検出素子そのものの開発は行いません。数日から数週間にわたる計測では、端末の中に保存してまとめて送る設計にします。
研究用の装置の開発費用はいくらですか?
原理を確かめる装置が50万〜200万円・3週間〜2か月、実用形の試作1台が150万〜500万円・2〜5か月が目安です。計測・制御システムは300万〜1,500万円・4〜10か月、ロボット・自律機構を含む開発は500万〜2,000万円・6〜12か月です。金額は税別です。ハードウェアを含むか、台数、動かす場所、同時に動かす台数で変わります。初回のご相談と概算の見積りは無料です。
センサーの生データ(生の値)を取り出せるようにしてもらえますか?
取り出せるように作ります。判定した結果だけでなく、センサーの生の値を保存し、解析に使える形で残します。どの値を、どの間隔で、どの形式で残すかは、設計の初めにうかがいます。複数のセンサーや複数台のデータを突き合わせる場合は、時刻をそろえる仕組みも設計に入れます。
設計データやソースコードはもらえますか?納品の後に研究室で改造できますか?
お渡しします。実機と一緒に、設計データ(回路図・基板データ・筐体の3Dデータ)、部品表、ソースコード、パラメータ一覧、試験成績書を納品します。研究室で改造や追加をする予定がある場合は、権利の扱いを契約の時に決めます。権利の譲渡もご相談いただけます。
年度内に納品してもらえますか?
日程の制約は、最初にお知らせください。期間の目安は、原理を確かめる装置が3週間〜2か月、実用形の試作1台が2〜5か月です。期限までに作れる範囲をお伝えし、一度に作りきれない場合は、段階に分けた進め方をご提案します。
相見積りのための見積書だけでも頼めますか?
頼めます。見積書の作成に費用はかかりません。見積書と仕様書の書式や宛名は、ご所属の機関の指定に合わせます。
作りたい装置と、研究で確かめたいことを教えてください
仕様が決まっていなくても構いません。研究の目的と、測りたい量・動かしたい物をうかがえば、構成と費用の目安をお伝えします。初回相談と概算見積りは無料です。営業日1〜2日以内に、代表の鋤先から直接ご返信します。
仕様のメモや図があれば、contact@revot.jp へメールでお送りいただいても構いません。